
Aion Robotics R1 无人地面车辆
PX4 v1.15Aion R1 车辆被选用于测试和改进 PX4 对差速驱动的支持,同时也用于改进对 Roboclaw 电机控制器(如 RoboClaw 2x15A )的驱动支持。
这里的文档和驱动信息也应有助于在其他车辆上使用 Roboclaw 控制器,以及在类似 Aion R6 的车辆上进行操作。
目前,PX4 支持此设置下的手动(MANUAL)模式。
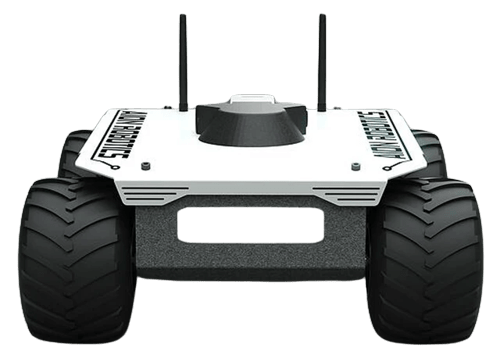
配件列表
组装
组装包括一个 3D 打印的框架,所有自动驾驶仪部件都安装在该框架上。 对于此组装,其中包括一个 Auterion Skynode,它连接到一个 Pixhawk 适配板,该适配板通过串口与 RoboClaw 电机控制器进行通信。

INFO
如果使用标准的 Pixhawk,你可以在不使用适配板的情况下将 RoboClaw 连接到自动驾驶仪。
应将 RoboClaw 连接到飞行控制器上合适的串口(UART)端口,例如 GPS2 或 TELEM1。 其他 RoboClaw 的接线细节在 RoboClaw 用户手册 的 “数据包串口接线” 部分中有详细说明,如下所示(此设置已验证具有兼容性)。

PX4 配置
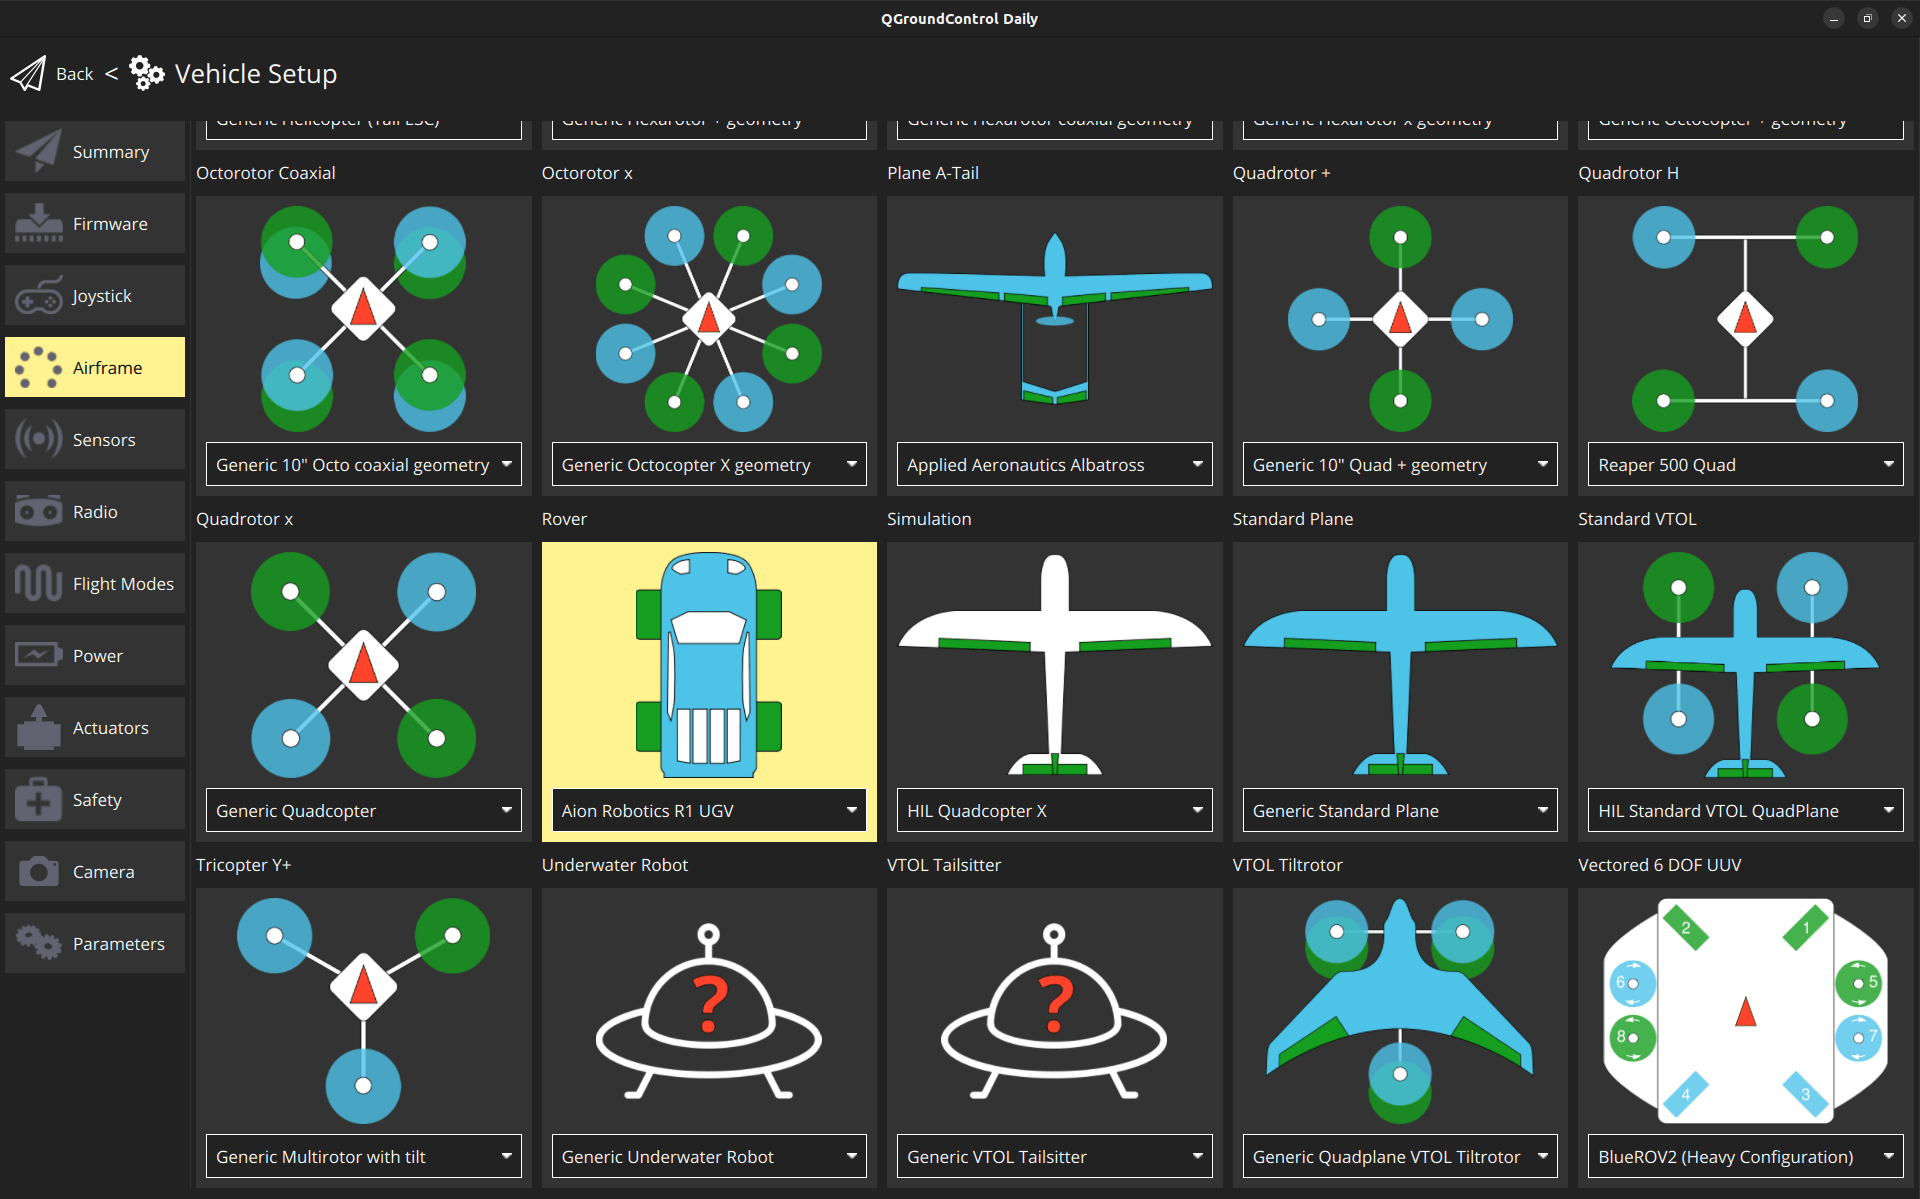
无人车配置
使用 QGroundControl 进行无人车配置:
RoboClaw 配置
首先配置串口连接:
在 QGroundControl 中导航到 参数 部分。
将 RBCLW_SER_CFG 参数设置为连接 RoboClaw 的串口(例如
GPS2)。RBCLW_COUNTS_REV 指定车轮旋转一圈所需的编码器计数。 对于经过测试的
RoboClaw 2x15A 电机控制器,此值应保持为1200。 根据你特定的编码器和车轮设置调整该值。RoboClaw 电机控制器必须在总线上分配一个唯一的地址。 默认地址是 128,你通常不需要更改它(如果你更改了地址,请更新 PX4 参数 RBCLW_ADDRESS 以匹配)。
INFO
PX4 不支持同一车辆中使用多个 RoboClaw 电机控制器 —— 每个控制器在总线上需要一个唯一的地址,并且 PX4 中只有一个用于设置地址的参数(
RBCLW_ADDRESS)。
:::
然后配置执行器:
在 QGroundControl 中导航到 执行器配置与测试。
从 执行器输出 列表中选择 RoboClaw 驱动程序。
关于通道分配、解除武装值、最小值和最大值,请参考下图。
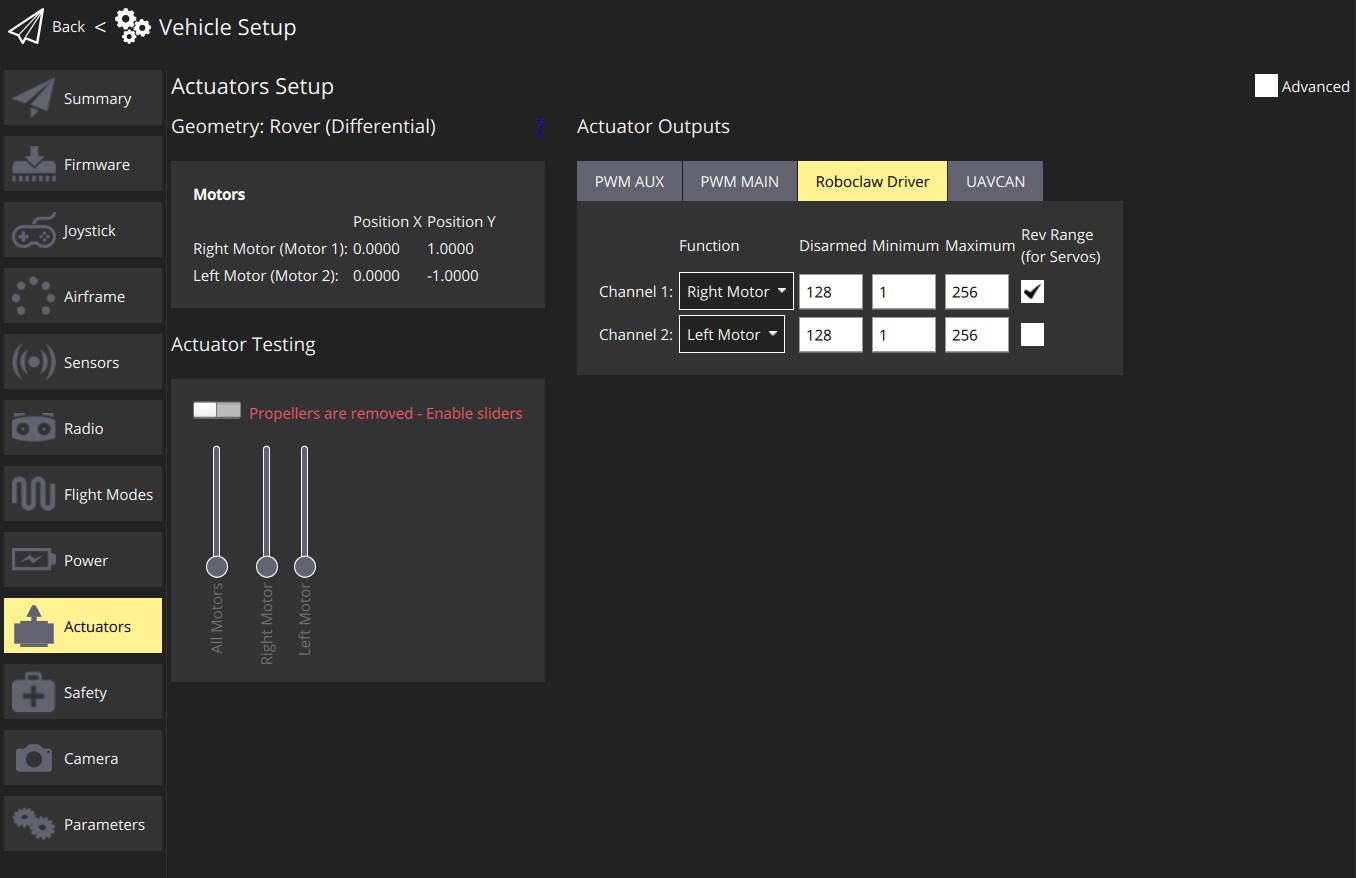
对于具有两个以上电机的系统,可以将相同的功能分配给多个电机。 这些不寻常值的原因可以在 RoboClaw 用户手册 中
数据包串口的兼容命令下找到:plain使电机正向驱动。有效数据范围是 0 - 127。值为 127 表示全速前进,64 表示大约半速前进,0 表示完全停止。