
日志
系统日志记录器 能够记录任何包含所有字段的 ORB 主题。 所有必要的信息都从 .msg 文件生成,因此只需指定主题名称即可。 一个可选的时间间隔参数可指定某个主题的最大记录速率。 所有主题的实例都会被记录下来。
输出日志格式为 ULog。
加密日志记录 也同样受支持。
用法
默认情况下,日志记录会在解锁时自动开始,在锁定时停止。 每次解锁后的飞行会话都会在 SD 卡上生成一个新的日志文件。 要显示当前状态,请在控制台中使用 logger status 命令。 如果你想立即开始记录日志,使用 logger on 命令。 这会覆盖解锁状态,就好像系统已解锁一样。 使用 logger off 命令可取消此操作。
如果由于写入错误或达到 最大文件大小限制 而导致日志记录停止,PX4 会自动在一个新文件中重新开始记录日志。
要获取所有支持的记录器命令和参数的列表,请使用:
logger help配置
日志记录系统默认配置为收集合理的日志,以便通过 Flight Review 进行 飞行报告。
还可以使用 SD 卡日志记录 参数进一步配置日志记录。 下面列出了你最有可能需要更改的参数。
| 参数 | 描述 |
|---|---|
| SDLOG_MODE | 日志模式,用于定义日志记录的开始和停止时间。 - -1:禁用日志记录。- 0:解锁时开始记录,锁定时停止(默认设置)。- 1:从启动时开始记录,直到锁定时停止。- 2:从启动时开始记录,直到系统关闭时停止。- 3:根据 AUX1 RC 通道 进行记录。- 4:从首次解锁开始记录,直到系统关闭时停止。 |
| SDLOG_PROFILE | 日志记录配置文件。使用此参数可启用不太常用的日志记录/分析功能(例如,用于 EKF2 回放、用于 PID 和滤波器调优的高速率日志记录、热温度校准)。 |
| SDLOG_MISSION | 创建非常小的额外 “任务日志”。 此日志 不能 用于 Flight Review,但当你需要一个用于地理标记或符合法规要求的小日志时,它会很有用。 |
特定情况下的有用设置:
- 用于比较的原始传感器数据:SDLOG_MODE=1 和 SDLOG_PROFILE=64。
- 完全禁用日志记录:SDLOG_MODE=
-1
日志记录器模块
开发人员 可以通过 logger 模块进一步配置要记录的信息。 例如,这允许记录你自己的 uORB 主题。
诊断
另外,已记录主题的列表也可以通过 SD 卡上的一个文件进行自定义。 在卡上创建一个文件 etc/logging/logger_topics.txt,其中包含一个主题列表(对于软件在环仿真 (SITL),文件路径是 build/px4_sitl_default/rootfs/fs/microsd/etc/logging/logger_topics.txt):
<主题名称> <时间间隔> <实例><时间间隔> 是可选的,如果指定了该参数,则定义了该主题的两条记录消息之间的最小时间间隔(以毫秒为单位)。 如果未指定,则以全速率记录该主题。
<实例> 是可选的,如果指定了该参数,则定义了要记录的实例。 如果未指定,则记录该主题的所有实例。 要指定 <实例>,必须指定 <时间间隔>。可以将其设置为 0 以全速率记录。
此文件中的主题将替换所有默认记录的主题。
到目前为止,我们所知道的最好的卡是 闪迪至尊极速 U3 32GB 卡。推荐使用此卡,因为它不会出现写入时间尖峰(因此几乎不会出现数据丢失)。不同容量的卡可能也能正常工作,但性能通常会有所不同。
sensor_accel 0 0
sensor_accel 100 1
sensor_gyro 200
sensor_mag 200 1
此配置将以全速率记录 sensor_accel 的实例 0,以 10Hz 的速率记录 sensor_accel 的实例 1,以 5Hz 的速率记录所有 sensor_gyro 实例,并以 5Hz 的速率记录 sensor_mag 的实例 1。
脚本
在 pyulog 存储库中有几个用于分析和转换日志文件的脚本。
文件大小限制
最大文件大小取决于文件系统和操作系统。 目前在 NuttX 上的大小限制约为 2GB。
丢帧
日志记录中的数据丢失是不希望出现的,有几个因素会影响数据丢失的数量:
- 我们测试的大多数 SD 卡每分钟都会出现多次暂停。这表现为在写入命令期间会有几百毫秒的延迟。如果在此期间写入缓冲区已满,就会导致数据丢失。这种影响取决于 SD 卡(见下文)。 这表现为在写入命令期间会有几百毫秒的延迟。 如果在此期间写入缓冲区已满,就会导致数据丢失。 这种影响取决于 SD 卡(见下文)。
- 格式化 SD 卡有助于避免数据丢失。
- 增大日志缓存也有效果。
- 降低选定主题的记录速率,或者从记录中删除不需要的主题(
info.py <文件>对此很有用)。
SD 卡
NuttX 支持的最大 SD 卡容量为 32GB(SD 存储卡规范版本 2.0)。 已知 闪迪至尊极速 U3 32GB 和 三星 EVO Plus 32GB 是可靠的卡(不会出现写入时间尖峰,因此几乎不会出现数据丢失)。
下表显示了基于 F4(Pixracer)、F7 和 H7 的飞行控制器的 平均顺序写入速度 [KB/s] / 每个数据块的最大写入时间(平均值)[ms]。
| SD 卡 | F4 | F7 | H7 |
|---|---|---|---|
| 闪迪至尊极速 U3 32GB | 1500 / 15 | 1800/10 | 2900/8 |
| 三星 EVO Plus 32GB | 1700/10-60 | 1800/10-60 | 1900/9-60 |
| 闪迪至尊高速 Class 10 8GB | 348 / 40 | ?/? | ?/? |
| 闪迪 Class 4 8GB | 212 / 60 | ?/? | ?/? |
| 闪迪 Class 10 32GB(高耐用性视频监控卡) | 331 / 220 | ?/? | ?/? |
| 雷克沙 U1(Class 10),16GB 高性能 | 209 / 150 | ?/? | ?/? |
| 闪迪至尊高速 PLUS Class 10 16GB | 196 /500 | ?/? | ?/? |
| 闪迪 Pixtor Class 10 16GB | 334 / 250 | ?/? | ?/? |
| 闪迪至尊极速 PLUS Class 10 32GB | 332 / 150 | ?/? | ?/? |
使用默认主题时的日志记录带宽约为 50KB/s,几乎所有的 SD 卡就其平均顺序写入速度而言都能满足这一要求。
比平均写入速度更重要的是每个数据块(4KB)的最大写入时间或 fsync 时间的尖峰(或通常较高的值),因为较长的写入时间意味着需要更大的日志缓冲区来避免数据丢失。
PX4 在 F7/H7 上使用了更大的缓冲区和读取缓存,这足以补偿许多性能较差的卡的尖峰问题。 也就是说,如果你的卡的 fsync 或写入持续时间为几百毫秒,那么不建议将其用于 PX4。 你可以通过运行 sd_bench 命令并增加迭代次数(大约 100 次即可)来检查该值。
sd_bench -r 100并且同一时刻只能有一个客户端可以请求日志流。 PX4 在 F7/H7 上使用了更大的缓冲区和读取缓存来弥补其中的一些问题。
INFO
如果你对某张特定的卡有疑虑,可以运行上述测试,并将结果报告到 https://github.com/PX4/PX4-Autopilot/issues/4634。
日志流
进行日志记录的传统方式(并且仍然完全受支持)是在飞行控制单元(FMU)上使用 SD 卡。 然而,还有一种替代方法,即日志流,它通过 MAVLink 发送相同的日志数据。 例如,在 FMU 没有 SD 卡插槽的情况下(如英特尔® 傲鹰 Ready to Fly 无人机),或者只是为了避免使用 SD 卡时,都可以使用这种方法。 这两种方法可以独立使用,也可以同时使用。
要求是链路至少提供约 50KB/s 的传输速率,例如 WiFi 链路。 并且同一时间只能有一个客户端请求日志流。 连接不需要是可靠的,该协议旨在处理数据丢失情况。
有不同的客户端支持 ulog 日志流:
- PX4-Autopilot/Tools 中的
mavlink_ulog_streaming.py脚本。 - QGroundControl:
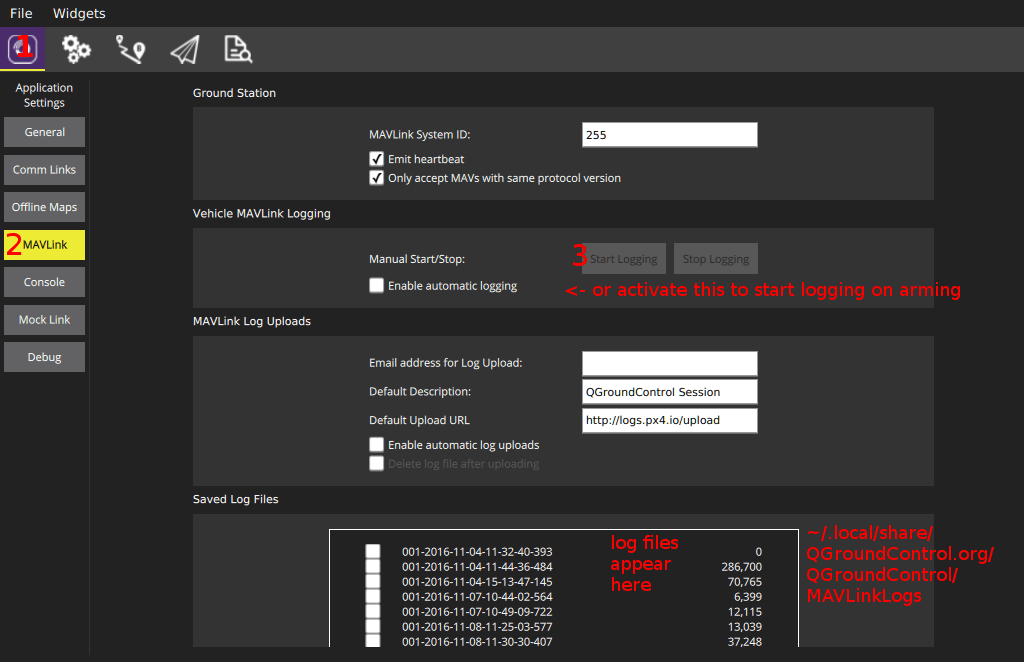
- MAVGCL
诊断
如果日志流没有启动,请确保
logger正在运行(见上文),并在启动时检查控制台输出。如果仍然无法工作,请确保使用的是 Mavlink 2。通过将
MAV_PROTO_VER设置为 2 来强制使用。 通过将MAV_PROTO_VER设置为 2 来强制使用。日志流最多使用配置的 MAVLink 速率(
-r参数)的 70%。 如果需要更大的速率,数据会丢失。 可以使用mavlink status命令检查当前使用的百分比(在此示例中使用了 1.8%):sh实例 #0: GCS 心跳:160955 微秒前 mavlink 通道:#0 类型:GENERIC LINK OR RADIO 流量控制:OFF 速率: 发送:95.781 kB/s 发送错误:0.000 kB/s 接收:0.021 kB/s 速率倍数:1.000 ULog 速率:最大 70.0% 的 1.8% 接受命令:是 MAVLink 版本:2 传输协议:UDP (14556)还请确保
txerr保持为 0。 还请确保txerr保持为 0。如果该值上升,可能是 NuttX 发送缓冲区太小、物理链路饱和或硬件处理数据的速度太慢。